



 人民網+
 中國共產黨新聞網
 領導留言板
 強國論壇
 人民視頻
機器人,上“幼兒園”
 訂閱已訂閱已收藏
 收藏
 小字號
 |
機器人在“機器人幼兒園”中坐著。 |
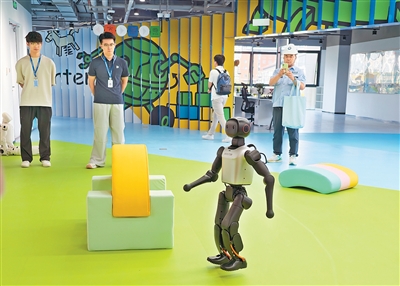 |
機器人在“機器人幼兒園”中行走。 |
九月,是開學的時節。全國各地,從幼兒園到大學,校園裡又開始熱鬧起來。
今年九月,有點不一樣。
首批不同形態的機器人作為“學生”,也正式進入“幼兒園”開始學習。前不久,這一由他山科技與2024年圖靈獎得主、“強化學習之父”理查德·薩頓團隊Openmind聯合共建的“機器人幼兒園”在北京市石景山區首鋼園正式開園。
“機器人幼兒園”長什麼樣子?
說起幼兒園,大家都會或多或少有些印象。
可如果要問:機器人上學的“幼兒園”長什麼樣子?估計大多數人的腦海中沒有概念。
在首鋼園,“機器人幼兒園”包含測試區、學習區、交互區三個核心區域。
他山科技研發副總裁侯廣東介紹,“機器人幼兒園”不是簡單地把機器人集中訓練,而是希望讓機器人像孩子一樣,通過感知、行動、反饋和反思持續學習。在這裡,機器人將在真實環境中與世界交互,逐步形成屬於自己的智能。
記者看到,在“幼兒園”裡,有來自宇樹科技、加速進化等不同企業、樣式各異的機器人,有的在自由行走,有的在與大家互動……這與以往的具身智能數據訓練中心不同,在那裡,機器人是通過模仿人類動作學習技能,而在“機器人幼兒園”,機器人是通過不斷“試錯”來學習。
在測試區,記者見到一個坐在椅子上的機器人,它搭載了他山科技的觸覺皮膚,當你用力握它的手臂時,它能“感知”到並會告訴你“疼”。在學習區內,機器人在安全環境中嘗試與環境交互,不斷了解和學習周圍的環境。而交互區則是下一階段的目標場所。
侯廣東說,第一階段,以機器人“延長在線時間”“減少損傷”為目標,期望可以實現機器人長時間與環境互動,並能自主完成充電,這些能力可以讓機器人未來在家庭等場景中具備自適應能力。后續,研發團隊將逐步引入更復雜的算法與實驗設計,讓機器人能區分自身與外界、掌握運動控制、理解物體交互、最終實現多智能體間的協作。
侯廣東表示,“幼兒園”的價值不僅體現在使機器人自主習得若干技能,更在於構建一套可跨越不同機器人本體完成遷移的學習機制,“我們的目標是開發出能夠賦予機器人學習能力的模型,而非對單一技能做固化編碼,讓機器人執行”。
談到“機器人幼兒園”的核心理念與願景,薩頓認為,“機器人幼兒園”是一個安全的學習場所,讓機器人了解自身身體結構、認識世界並自主進化出智能。
“‘機器人幼兒園’正式開園,我感到非常興奮。”薩頓說,這是從0到1,前所未有的嘗試。在這裡,機器人可以從錯誤當中學習,可以跟復雜的世界進行互動。
為何要讓機器人上“幼兒園”?
機器人在各自的工廠“家”裡進行實驗,不斷學習人類給予的數據知識,這樣的路子已經在許多工廠內得以實現。
而隨著大數據、AI技術的飛速發展,這樣的路徑的確讓機器人的進化能力大大加快。
既然這樣,為何還要另辟蹊徑——讓機器人到“幼兒園”去學習?
薩頓曾在演講中援引圖靈在70多年前作出的論斷:“與其開發一個類似人類一樣思考的程序來模擬成年人的思維,不如嘗試開發一個模擬兒童思維的程序,讓它不斷地成長,學會思考。”在薩頓看來,這條路徑過去幾十年未被真正實踐,主要原因是硬件太脆弱,機器人無法獲得足夠的真實經驗。
正如前文所說,當前主流研發依賴“從人類示范數據中訓練”的監督學習模式。在薩頓看來,這種方式“不夠強大”。“機器人必須通過交互學習,通過試錯在整個部署的生命周期中實現持續學習。”薩頓說,“我們長期處於非主流地位,因為主流做法是用人類示范數據訓練機器人,而真正的目標應是讓機器人在沒有人類實例的情況下在線學習。”
觸覺是嬰幼兒在認識世界、進行學習時的重要感官工具,那觸覺對機器人意味著什麼?是不是也是機器人打開認識世界的一扇窗口?
他山科技CEO馬揚認為,觸覺感知在機器人自主學習中起到關鍵作用。他表示,機器人和人一樣,需要通過與世界不斷交互來認識世界、實現智能,而觸覺正是機器人與世界交互最基礎、也最關鍵的通道。“‘機器人幼兒園’將提供高容錯的試錯環境、分階遞進的學習路徑、持續的多模態真實交互和內在動機驅動的自適應。”馬揚說,我們將依托自身在觸覺感知領域的技術積累,為“機器人幼兒園”裡的“小朋友”提供感知世界的起點。
薩頓說,完成這個長遠的目標,要用工程技術和決心,讓機器人不斷嘗試、試錯並持續學習,研發團隊既要堅定致力於長遠理念,又要保持謙遜嚴謹的科研態度。薩頓向更多生態伙伴發出邀請:“希望大家能夠加入我們,一起去參與這樣令人振奮的事情,一起去推廣這樣的理念。”
“機器人幼兒園”是一個實驗場
“機器人幼兒園”不僅給機器人提供了學習進化的場所,也給我們人類的科研提供了實驗場。
“機器人幼兒園”開園當天,Openmind全球研究院高級研究員克裡斯與侯廣東共同發布首批“機器人幼兒園共建課題”。課題圍繞機器人自主學習的關鍵技術問題,設置了包含觸覺感知與痛覺感知機制等7個方向。
克裡斯現場用一段嬰兒視頻解釋“機器人幼兒園”的願景:嬰兒在房間裡四處移動,撿起東西玩,看似玩耍,實則一直在學習——了解物體的運作方式、自己如何影響世界。“我們希望看到類似這樣的技術,隨著機器人的發展,能夠創造出一種真正的具身智能。”克裡斯表示,Openmind將持續投入強化學習理論與算法研究,推動“機器人幼兒園”從概念走向可復用的技術體系。
侯廣東在發布中重點介紹了觸覺感知與痛覺機制。他說,對處於探索初期的智能體而言,觸覺是理解物理世界的第一感官。觸覺信息包含力、紋理、溫濕度等物理屬性,與視覺信息互補,無法被視覺完全替代。所有入園的機器人都將擁有觸覺電子皮膚,並基於觸覺能力構建主動安全策略,機器人能夠在真實物理環境中進行安全探索。
“我們最終想要制造的機器人是能學習的機器人,也就是能從經驗中學習的機器人,擁有自己的學習系統。”克裡斯說,這樣的機器人可以應用在更多領域,而且一旦遇到外界環境變化時,能自我做出調整。
未來,“機器人幼兒園”中的“學生”們將會表現如何?大家不妨拭目以待吧!
分享讓更多人看到 
 人民日報
 人民網+
 手機人民網
 領導留言板
 人民視頻
 人民智作
人民日報社概況 | 關於人民網 | 報社招聘 | 招聘英才 | 廣告服務 | 合作加盟 | 供稿服務 | 數據服務 | 網站聲明 | 網站律師 | 信息保護 | 聯系我們
人民日報違法和不良信息舉報電話:010-65363263 舉報郵箱:jubao@people.cn
人民網服務郵箱:kf@people.cn 違法和不良信息舉報電話:010-65363636 舉報郵箱:rmwjubao@people.cn
互聯網新聞信息服務許可証10120170001 | 增值電信業務經營許可証B1-20060139 | 廣播電視節目制作經營許可証(廣媒)字第172號
信息網絡傳播視聽節目許可証0104065 | 網絡文化經營許可証 京網文[2020]5494-1075號 | 網絡出版服務許可証(京)字121號 | 京ICP証000006號 | 京公網安備11000002000008號
人 民 網 股 份 有 限 公 司 版 權 所 有 ,未 經 書 面 授 權 禁 止 使 用
Copyright © 1997-2026 by www.people.com.cn. all rights reserved



-
評論

-
關注
微信微博快手
 第一時間為您推送權威資訊
 報道全球 傳播中國
 關注人民網,傳播正能量
